
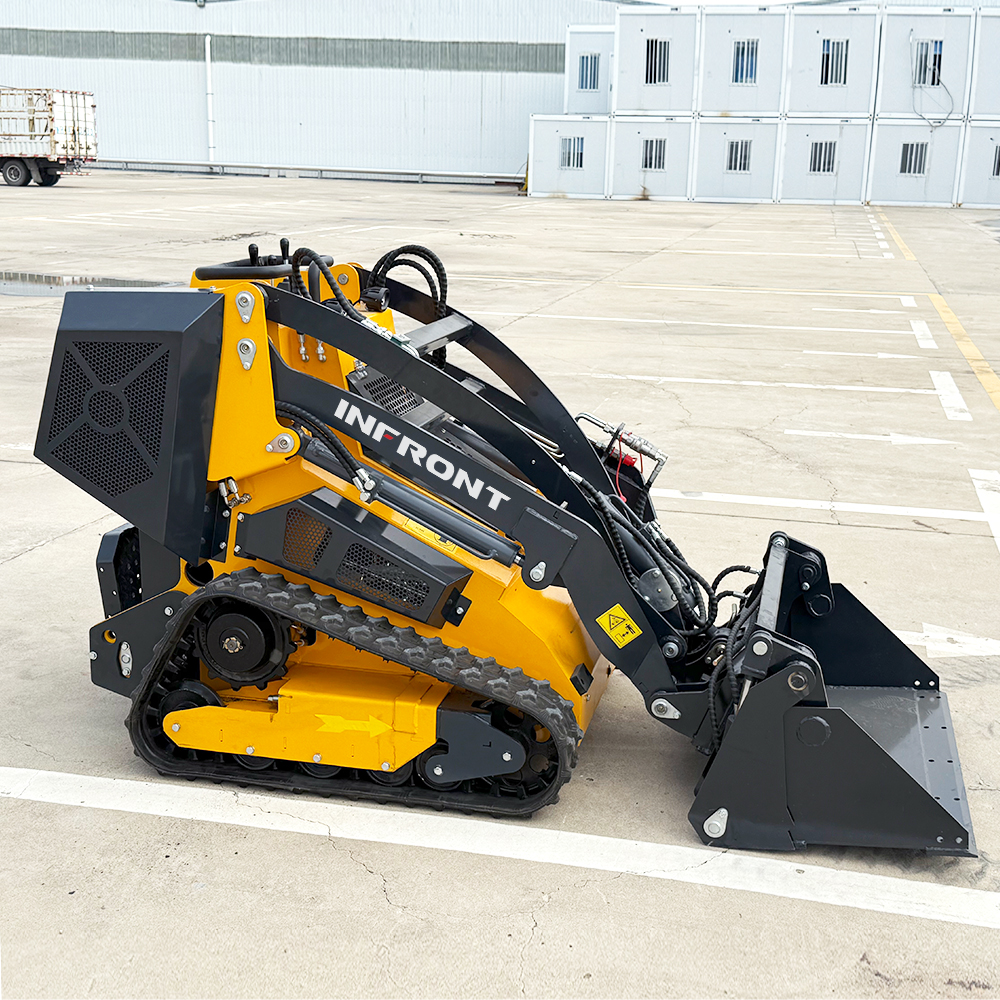
従来の機械式レバーを超えた、コンパクトローダーのコントロールの近代化
狭い住宅地のゲートや、作業スペースが限られた現場、繊細な植栽帯への進入には、優れたステアリング応答性とスムーズなアタッチメント操作が不可欠です。従来のコンパクトローダーは、硬質な機械式レバーと反発力の強いフットペダルに大きく依存しており、日常的な走行操作や油圧制御をこなすために、操作者に大きな身体的負荷をかけていました。長時間の作業では、こうした旧式の機械式コントロールが著しい筋肉疲労を引き起こし、結果として機械の動作がぎくしゃくしたり、バケットの位置決めが不正確になったりします。現代のオペレーター工学では、硬直した機械連動機構に代わり、先進的な油圧パイロット制御と比例制御対応のデュアルジョイスティックを採用しています。最新式の
狭小空間における比例制御の精度と微細な機動性の向上
都市部の公共施設現場や高品質なハードスケープ施工においては、機械の予期せぬ衝撃や油圧応答の遅れを許容する余地がありません。高性能な
両手作業の負荷バランスとオペレーターの筋肉疲労の低減
身体的持久力は、作業現場での日々の生産性、安全意識、作業の一貫性を直接左右します。従来のツインレバー式ステアリング装置に伴う連続的な押し引き動作は、オペレーターの肩、肘、手首の関節に過度な負荷を集中させます。デュアルジョイスティック方式は、人間の自然な解剖学的構造を重視し、主な操作グリップをリラックスした中立的な腕の姿勢で握れる位置に配置しています。走行と操舵の指令を両手に分担することで、バランスの取れた両手作業負荷が実現され、長時間の作業による片腕の疲労を防ぎます。重い腕の突き出し動作に代わり、スムーズで軽微な手首の回転操作が可能となり、現場スタッフは激しい8時間勤務中でも最大限の集中力を維持できます。反復的な身体的ストレスを低減することで、作業現場における疲労が軽減され、オペレーターの離職率が低下し、ベテラン施工チームの関節の長期的な健康も守られます。
マルチファンクション補助油圧を、指先から直接操作
複雑な多段階施工作業を実行するには、運転者がメインのステアリンググリップから手を離さずに補助アタッチメントに即座にアクセスできることが不可欠です。最新のデュアルジョイスティックは、比例式の親指ローラー、プッシュボタンスイッチ、トリガーコントロールをハンドル本体に直接統合しています。この統合型レイアウトにより、オペレーターは手の安定性を保ったまま、油圧式スイーパーやコンクリートブレーカー、ロックグラップル、スタンプグラインダーなどのアタッチメントを操作できます。
直感的な緊急対応行動による現場事故の防止
作業現場の安全は、作業者が予期せぬ危険に直面した際に、機械の動作を直感的に停止できるかどうかに大きく依存します。従来の機械式レバーは、隠れた木の根や地中の岩に機械が衝突した際、固着したり、不自然な物理的逆操縦を強いられたりする場合があります。人間工学に基づき形状を最適化したデュアルジョイスティックは、手の圧力を離すと瞬時に油圧バルブを中立位置に戻す、自然な自己センター機能を備えています。例えば、地面の障害物によってローダーが予期せず姿勢を変えた場合でも、手を離すだけで走行が即座に停止し、アタッチメントの動作も完全に凍結します。さらに、触覚に訴えるグリップパターンと快適なパームレストにより、雨天時や泥濘地など滑りやすい状況でも誤ったスリップを防ぎます。直感的な操作応答性は、周囲の作業員を守り、高額な財産被害を未然に防ぐ、能動的な安全フィルターとして機能します。
長期的な機械保守コストおよび部品摩耗の低減
オペレーターの快適性や現場での即時の安全性を向上させるだけでなく、高度な油圧ジョイスティック制御は、内部の主要機械部品を過度な摩耗から守ります。剛性の高い機械式制御リンク機構では、地面からの強い振動が制御バルブやポンプリンクに直接伝わり、ピンの摩耗が加速したり、油圧油の漏れが発生したりします。耐久性に優れた本体に統合された比例ピロット制御は、
インフォント社の高精度製造技術とグローバルサポートで、運用投資対効果(ROI)を実現
過酷な現場で長期的な収益性を実現するには、構造的耐久性に優れ、油圧制御が迅速かつ確実で、世界規模での信頼できるサポート体制を備えた機械が必要です。